ubuntu20.04中配置Pyrep和CoppeliaSim

ubuntu20.04中配置Pyrep和CoppeliaSim
在Ubuntu20.04中配置 Pyrep ,实现应用Python语言的机器人在 Vrep(CoppeliaSim)中的虚拟仿真
一、安装CoppeliaSim 4.1
1.1 下载适配Ubuntu20.04的CoppeliaSim 4.1软件
下载链接:https://www.coppeliarobotics.com/files/V4_1_0/CoppeliaSim_Edu_V4_1_0_Ubuntu20_04.tar.xz
1.2 解压安装包
运行解压命令:
tar -xf CoppeliaSim_Edu_V4_1_0_Ubuntu20_04.tar.xz
1.3 修改文件名称
将解压后的文件名称修改为:CoppeliaSim
二、安装PyRep
1.拉取PyRep
运行git命令:
git clone https://github.com/stepjam/PyRep.gitcd PyRep
2.添加环境变量
1).打开bashrc
sudo vim ~/.bashrc
2).编辑bashrc
在.bashrc最下方添加路径,如下所示
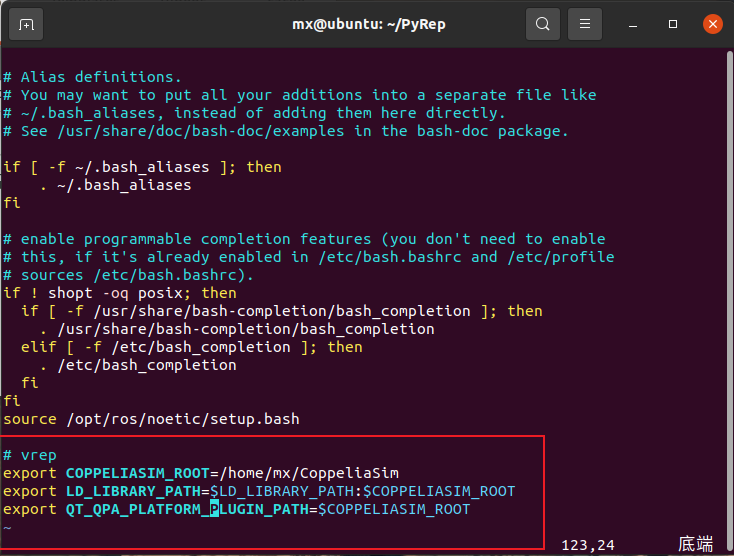
添加命令:
# vrep
export COPPELIASIM_ROOT=/home/mx/CoppeliaSim
export LD_LIBRARY_PATH=$LD_LIBRARY_PATH:$COPPELIASIM_ROOT
export QT_QPA_PLATFORM_PLUGIN_PATH=$COPPELIASIM_ROOT
(其中的 /home/mx/CoppeliaSim 需要修改为 步骤1.3 中的文件夹路径)
3).更新bashrc
运行命令:
source ~/.bashrc
3.安装Python库
运行命令:
pip3 install -r requirements.txtpython3 setup.py install --user
三、运行测试
运行命令:
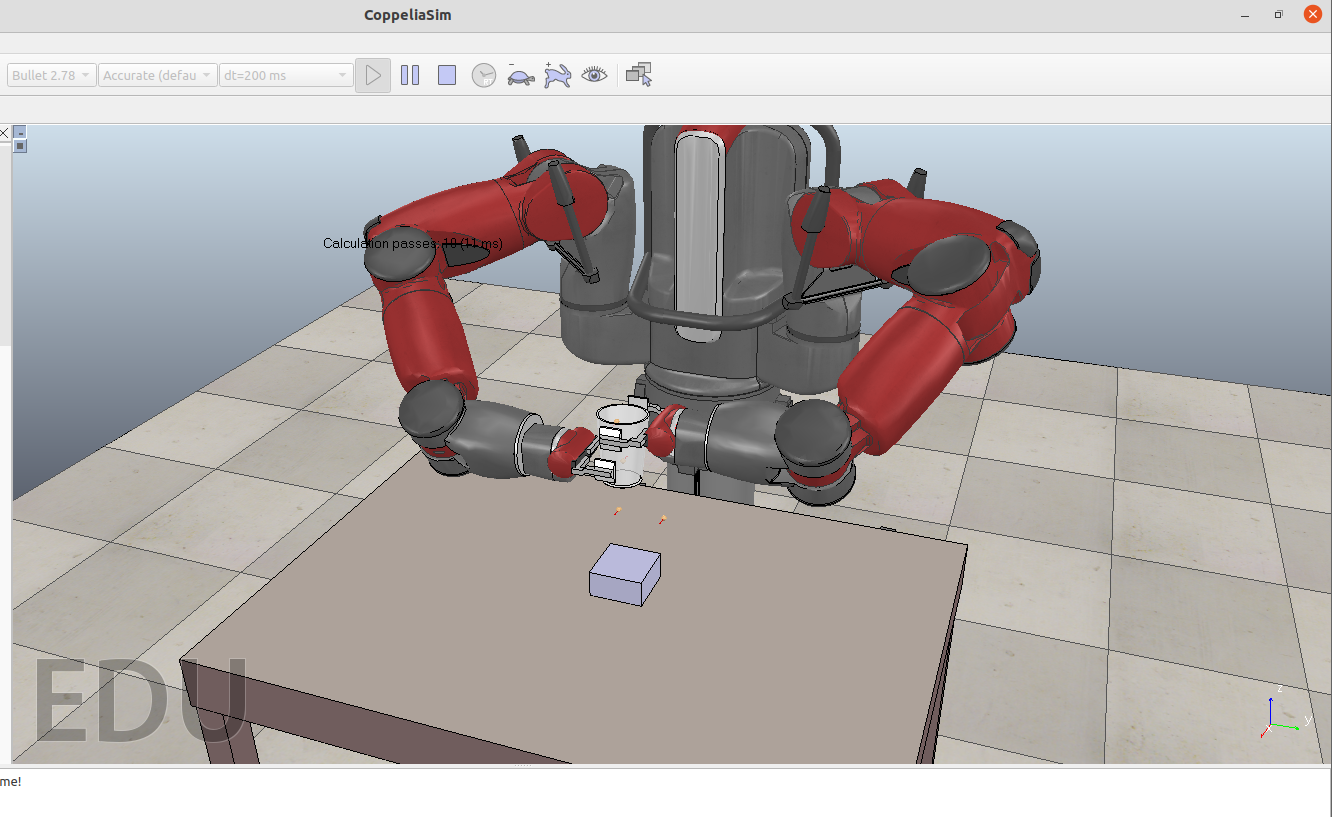
python3 examples/example_baxter_pick_and_pass.py
正常运行界面如下: