pclpy OC-Tree “体素内的邻居搜索”、“K 最近邻搜索”和“半径内的邻居搜索”

pclpy OC-Tree “体素内的邻居搜索”、“K 最近邻搜索”和“半径内的邻居搜索”
- 一、算法原理
- 1.介绍
- 2.“体素内的邻居搜索”、“K 最近邻搜索”和“半径内的邻居搜索”
- 二、代码
- 三、结果
- 1.原点云
- 2.体素内的邻居搜索
- 3.K 最近邻搜索
- 4.半径内的邻居搜索
- 四、相关数据
一、算法原理
1.介绍
八叉树是一种用于组织稀疏 3-D 数据的基于树的数据结构。
八叉树是一种基于树的数据结构,用于管理稀疏 3-D 数据。每个内部节点正好有八个子节点。在本教程中,我们将学习如何使用八叉树在点云数据中进行空间分区和邻居搜索。
2.“体素内的邻居搜索”、“K 最近邻搜索”和“半径内的邻居搜索”
体素内的邻居搜索
这里使用的第一种搜索方法是“体素内的邻居搜索”。它将搜索点分配给相应的叶节点体素并返回点索引向量。这些指数与落在同一体素内的点有关。因此,搜索点和搜索结果之间的距离取决于八叉树的分辨率参数。
# 体素最近邻搜索
pointIdxVec = pclpy.pcl.vectors.Int()if octree.voxelSearch(searchPoint, pointIdxVec) > 0:print('Neighbors within voxel search at (', searchPoint.x,'', searchPoint.y,'', searchPoint.z, ')\n')for i in range(len(pointIdxVec)):print("  ", cloud.x[pointIdxVec[i]]," ", cloud.y[pointIdxVec[i]]," ", cloud.z[pointIdxVec[i]], "\n")
K 最近邻搜索
在此示例中,K 设置为 10。“K 最近邻搜索”方法将搜索结果写入两个单独的向量。第一个 pointIdxNKNSearch 将包含搜索结果(索引引用关联的 PointCloud 数据集)。第二个向量保存搜索点和最近邻居之间的相应平方距离。
# # k最近邻搜索
k = 10
pointIdxNKNSearch = pcl.vectors.Int()
pointNKNSquaredDistance = pcl.vectors.Float()print('K nearest neighbor search at (', searchPoint.x,'', searchPoint.y,'', searchPoint.z,') with k =', k)
if octree.nearestKSearch(searchPoint, k, pointIdxNKNSearch, pointNKNSquaredDistance) > 0:for i in range(len(pointIdxNKNSearch)):print("  ", cloud.x[pointIdxNKNSearch[i]]," ", cloud.y[pointIdxNKNSearch[i]]," ", cloud.z[pointIdxNKNSearch[i]]," (squared distance: ", pointNKNSquaredDistance[i], ")")
半径内的邻居搜索
“半径搜索中的邻居”的工作方式与“K 最近邻搜索”非常相似。它的搜索结果被写入两个单独的向量,描述点索引和平方搜索点距离。
# 半径最近邻搜索
pointIdxRadiusSearch = pcl.vectors.Int()   # 生成向量
pointRadiusSquaredDistance = pcl.vectors.Float()  # 生成向量radius = np.random.ranf(1) * 256.0
print("Neighbors within radius search at (", searchPoint.x," ", searchPoint.y, " ", searchPoint.z, ") with radius=",radius, '\n')
if octree.radiusSearch(searchPoint, radius, pointIdxRadiusSearch, pointRadiusSquaredDistance) > 0:for i in range(len(pointIdxRadiusSearch)):print("  ", cloud.x[pointIdxRadiusSearch[i]]," ", cloud.y[pointIdxRadiusSearch[i]]," ", cloud.z[pointIdxRadiusSearch[i]]," (squared distance: ", pointRadiusSquaredDistance[i], ")")
可视化代码
searchPointArray = cloud.xyz[pointIdxVec]  # pointIdxVec 筛选的索引
searchCloud = pcl.PointCloud.PointXYZ.from_array(searchPointArray)
viewer = pcl.visualization.PCLVisualizer("3D viewer")  # 建立一个可视化对象,窗口名 3D viewer
viewer.addPointCloud(searchCloud)  # 点云数据添加到可刷对象中
while not viewer.wasStopped():  # 展示可视化对象viewer.spinOnce(10)
二、代码
from pclpy import pcl
import numpy as npif __name__ == '__main__':# 生成点云数据cloud = pcl.PointCloud.PointXYZ()pcl.io.loadPCDFile('res/bunny.pcd', cloud)# 构建OC-Treeresolution = 128.0octree = pcl.octree.OctreePointCloudSearch.PointXYZ(resolution)octree.setInputCloud(cloud)octree.addPointsFromInputCloud()# 生成一个索引点searchPoint = pcl.point_types.PointXYZ()searchPoint.x = cloud.xyz[0][0]  # xsearchPoint.y = cloud.xyz[0][1]  # ysearchPoint.z = cloud.xyz[0][2]  # zprint(searchPoint)# 体素最近邻搜索pointIdxVec = pcl.vectors.Int()if octree.voxelSearch(searchPoint, pointIdxVec) > 0:print('体素最近邻搜索 (', searchPoint.x,'', searchPoint.y,'', searchPoint.z, ')')for i in range(len(pointIdxVec)):print("  ", cloud.x[pointIdxVec[i]]," ", cloud.y[pointIdxVec[i]]," ", cloud.z[pointIdxVec[i]])# # k最近邻搜索k = 10pointIdxNKNSearch = pcl.vectors.Int()pointNKNSquaredDistance = pcl.vectors.Float()print('K nearest neighbor search at (', searchPoint.x,'', searchPoint.y,'', searchPoint.z,') with k =', k)if octree.nearestKSearch(searchPoint, k, pointIdxNKNSearch, pointNKNSquaredDistance) > 0:for i in range(len(pointIdxNKNSearch)):print("  ", cloud.x[pointIdxNKNSearch[i]]," ", cloud.y[pointIdxNKNSearch[i]]," ", cloud.z[pointIdxNKNSearch[i]]," (squared distance: ", pointNKNSquaredDistance[i], ")")# 半径最近邻搜索pointIdxRadiusSearch = pcl.vectors.Int()pointRadiusSquaredDistance = pcl.vectors.Float()radius = 0.01  # 搜索半径print("Neighbors within radius search at (", searchPoint.x," ", searchPoint.y, " ", searchPoint.z, ") with radius=",radius, '\n')if octree.radiusSearch(searchPoint, radius, pointIdxRadiusSearch, pointRadiusSquaredDistance) > 0:for i in range(len(pointIdxRadiusSearch)):print("  ", cloud.x[pointIdxRadiusSearch[i]]," ", cloud.y[pointIdxRadiusSearch[i]]," ", cloud.z[pointIdxRadiusSearch[i]]," (squared distance: ", pointRadiusSquaredDistance[i], ")")
三、结果
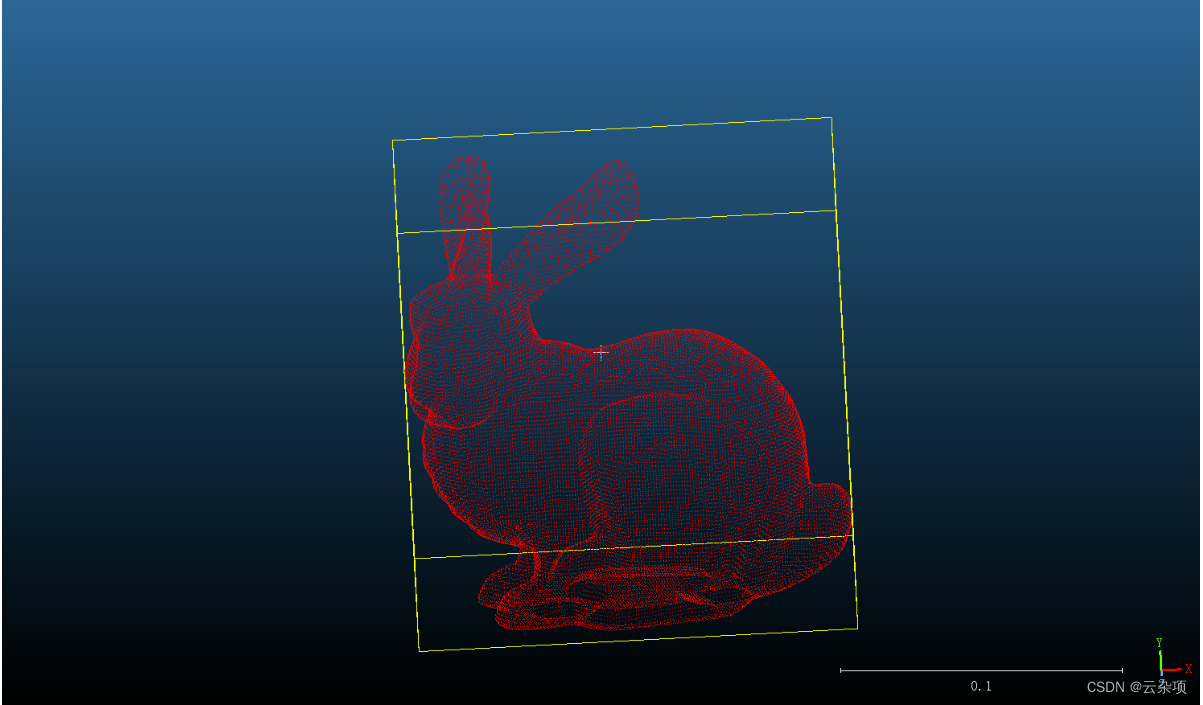
1.原点云
2.体素内的邻居搜索
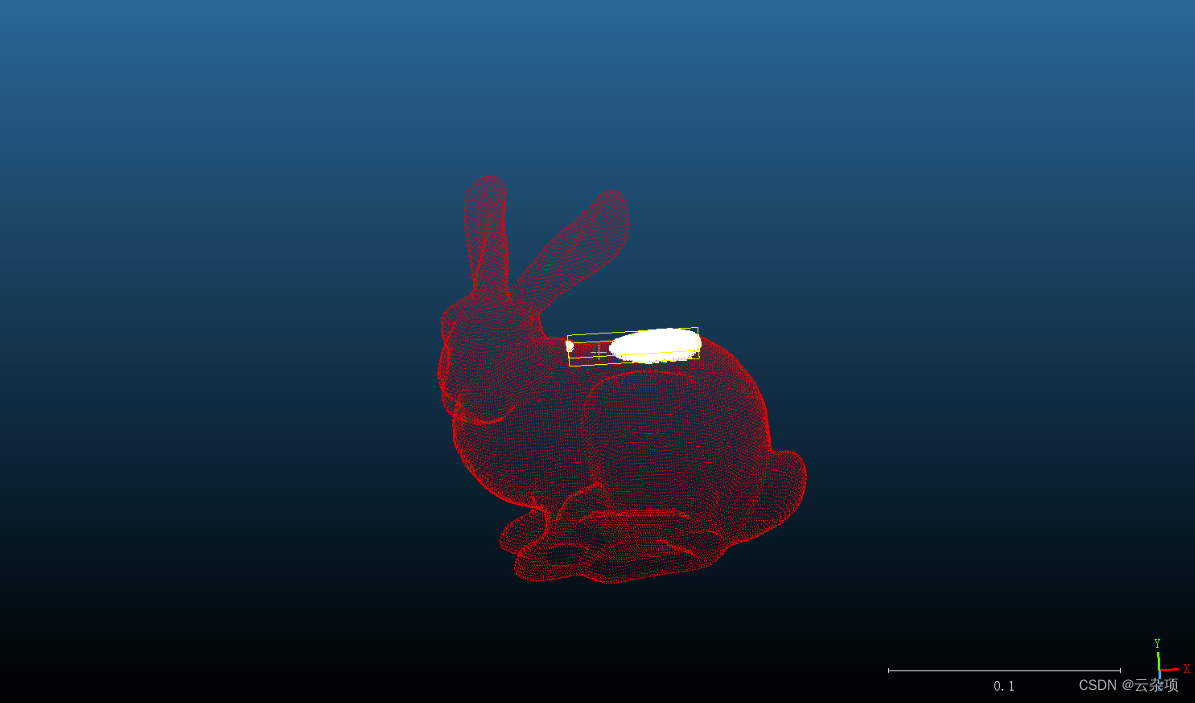
3.K 最近邻搜索
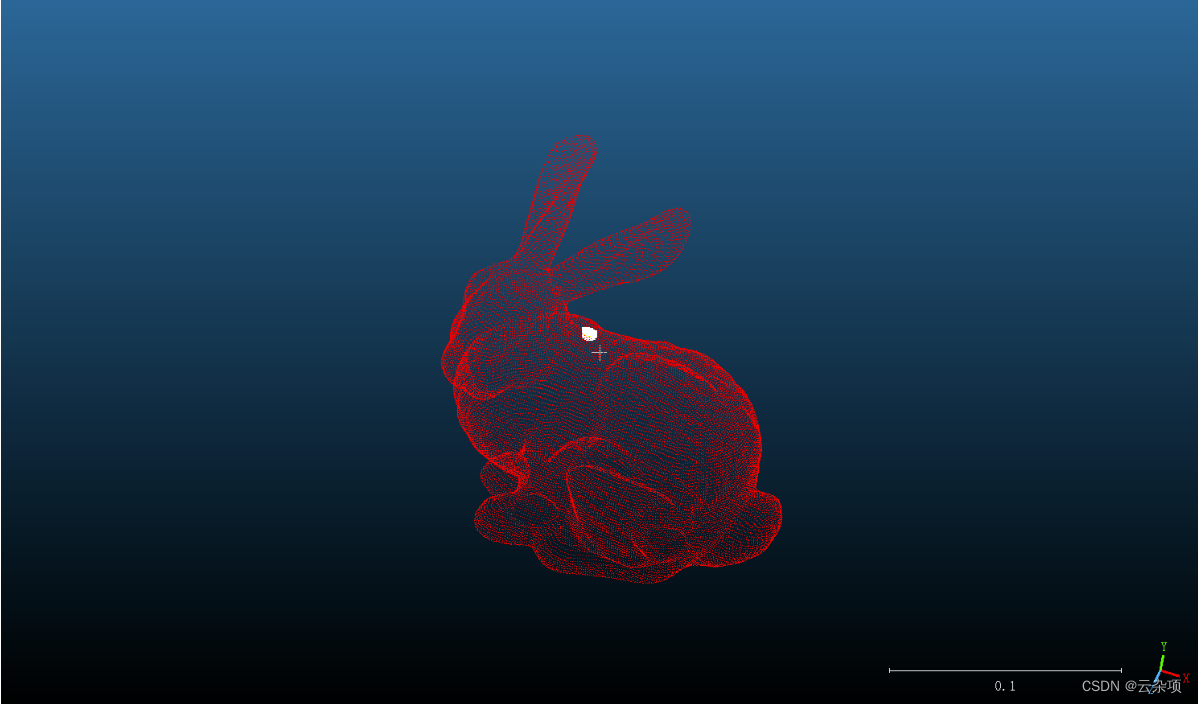
4.半径内的邻居搜索

四、相关数据
更多知识看专栏。。。