【江科大】STM32:外部中断(Extern Interrupt)
)
文章目录
- EXTI(Extern Interrupt)外部中断
- EXIT的基本结构
- EXIT框图
- 旋转编码器简介
- 代码展示:
- 注意:
EXTI(Extern Interrupt)外部中断
- 功能:
EXTI可以监测指定GPIO口的电平信号,当其指定的GPIO口产生电平变化时,EXTI将立即向NVIC发出中断申请,经过NVIC裁决后即可中断CPU主程序,使CPU执行EXTI对应的中断程序 - 支持的触发方式:上升沿/下降沿/双边沿/软件触发
- 支持的GPIO口:所有GPIO口,但相同的Pin不能同时触发中断
- 通道数:16个GPIO_Pin,外加PVD输出、RTC闹钟、USB唤醒、以太网唤醒
- 触发响应方式:中断响应/事件响应
中断响应:电平引脚发生变化,发生中断
触发事件:那么外部信号就不会通信CPU,而是通向其他外设,用来触发其他外设的操作,如触发ADC转换,DMA等)(不会触发中断,而是触发别的外设操作。)
EXIT的基本结构
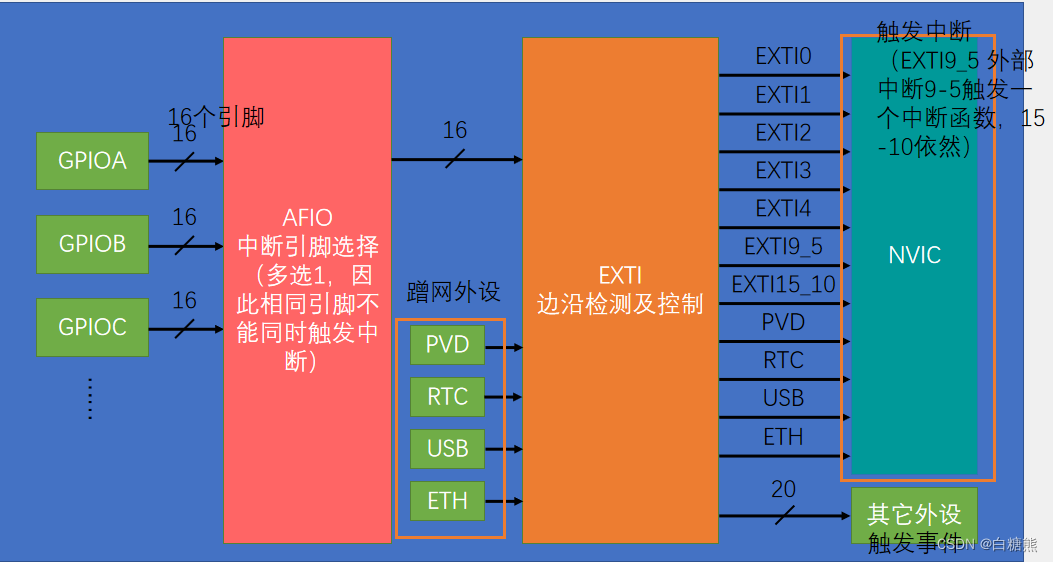
EXIT框图

白10:可以通过读取请求挂起寄存器;来判断哪个通断出发了中断。
中断挂起置为1就会继续向左运行。
白110:中断屏蔽给的就是1,看请求挂起给的是几。这个与门就相当于开关
旋转编码器简介
- 旋转编码器:
用来测量位置、速度或旋转方向的装置,当其旋转轴旋转时,其输出端可以输出与旋转速度和方向对应的方波信号,读取方波信号的频率和相位信息即可得知旋转轴的速度和方向
类型:机械触点式/霍尔传感器式/光栅式

代码展示:
#include "stm32f10x.h"                  // Device headeruint16_t CountSensor_Count;
void CountSensor_Init(void)
{//配置RCC//配置GPIO//配置AFIO//配置EXIT 触发方式,不需要开启时钟//配置NVIC              不需要开启时钟RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);/*1. GPIO口产生电平变化时2. 需要AFIO(AFIO主要完成两个任务:复用功能引脚重映射、中断引脚选择(相同的Pin不能同时触发中断,所以只能选择多个GPIO(A-G)中的一个))3. 接下来EXTI将立即向NVIC发出中断申请                                               4. 经过NVIC裁决后即可中断CPU主程序*/ GPIO_InitTypeDef GPIO_InitStructure;GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU; //上拉模式GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;GPIO_InitStructure.GPIO_Pin = GPIO_Pin_14;GPIO_Init(GPIOB, &GPIO_InitStructure);GPIO_InitStructure.GPIO_Pin = GPIO_Pin_14;GPIO_Init(GPIOB, &GPIO_InitStructure);//配置AFIO的数据选择器GPIO_EXTILineConfig(GPIO_PortSourceGPIOB, GPIO_PinSource14);//初始化EXTI_InitTypeDef  EXTI_InitStruct;EXTI_InitStruct.EXTI_Line = EXTI_Line14 ; EXTI_InitStruct.EXTI_LineCmd = ENABLE;EXTI_InitStruct.EXTI_Mode = EXTI_Mode_Interrupt;   //触发响应方式  中断/事件EXTI_InitStruct.EXTI_Trigger = EXTI_Trigger_Rising; //支持的触发方式:上升沿/下降沿/双边沿触发//上升沿:拿出来的时候也计数加1//下降沿:遮挡的时候+1EXTI_Init(&EXTI_InitStruct);                                           //双边沿触发:遮挡的时候+1,拿出来的时候也加1//响应中断,//用来中断分组,参数是中断分组的方式NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);   NVIC_InitTypeDef NVIC_InitStruct;                                       //EXTI15_10_IRQn              = 40,     /*!< External Line[15:10] Interrupts                      */NVIC_InitStruct.NVIC_IRQChannel = EXTI15_10_IRQn;      //EXIT_LINE14 所以STM32F10X_MD_VL型号下的IRQC选EXTI15_10_IRQn,NVIC_InitStruct.NVIC_IRQChannelCmd = ENABLE;NVIC_InitStruct.NVIC_IRQChannelPreemptionPriority =  1;  //抢占优先  ,因为中断分组选的是NVIC_PriorityGroup_2 所以 在0-3之间选一个NVIC_InitStruct.NVIC_IRQChannelSubPriority = 1;         //响应优先NVIC_Init(&NVIC_InitStruct);}
//获取计数
uint16_t CountSensor_Get(void)
{return CountSensor_Count;
}
void  EXTI15_10_IRQHandler()
{//获取中断标志位 //返回值是set 和 reset,表示中断标志为已被设置//中断标志位是否为1if(EXTI_GetITStatus(EXTI_Line14)==SET)             {                  //如果是 ,执行中断程序           //如果已经设置就加1CountSensor_Count++;                            //如果是set,说明获取中断标志位EXTI_ClearITPendingBit(EXTI_Line14);     //每次中断程序结束后,都要清除挂起的中断标志位 }
}
注意:
最好不要在中断函数和主函数调用相同的函数或者操作同一个硬件,尤其是硬件相关的函数,比如,OLED显示函数,OLED就会显示错误,啪,进中断了,结果中断里还是OLED显示函数,需要继续原来的显示, 就出问题了!!!!!!!!!!!
为什么呢?因为在主程序中,OLED刚显示一半,程序中断结束后,所以再回来的时候,继续显示的内容跟着跑到其他地方去了,这就出现问题了。
虽然在进入中断和退出的时候会现场保护和现场恢复,但只能保证CPU程序正常返回时不出问题。对于外部硬件,并没有在进入中断时,进行现场保护。因此最好不要在主程序和中断程序里,操作可能冲突的硬件。
在实现的功能的时候,在中断函数里操作变量或者标志位,在其他地方,大家也可以多用变量和标志位来减少代码的耦合性,让部分代码相互独立,仅使用变量,标志位,或者函数作为接口。