[足式机器人]Part3 机构运动学与动力学分析与建模 Ch00-2(4) 质量刚体的在坐标系下运动
 质量刚体的在坐标系下运动)
本文仅供学习使用,总结很多本现有讲述运动学或动力学书籍后的总结,从矢量的角度进行分析,方法比较传统,但更易理解,并且现有的看似抽象方法,两者本质上并无不同。
2024年底本人学位论文发表后方可摘抄
若有帮助请引用
本文参考:
黎 旭,陈 强 洪,甄 文 强 等.惯 性 张 量 平 移 和 旋 转 复 合 变 换 的 一 般 形 式 及 其 应 用[J].工 程 数 学 学 报,2022,39(06):1005-1011.
食用方法
质量点的动量与角动量
刚体的动量与角动量——力与力矩的关系
惯性矩阵的表达与推导——在刚体运动过程中的作用
惯性矩阵在不同坐标系下的表达
务必自己推导全部公式,并理解每个符号的含义
机构运动学与动力学分析与建模 Ch00-2质量刚体的在坐标系下运动Part4
- 2.2.4 牛顿-欧拉方程 Netwon-Euler equation
- 2.3 惯性矩阵的转换 Inertia-Matrix Transformation
- 2.4 惯性矩阵的主轴定理} Principal Axis Theorem
H ⃗ Σ M / O F = ∑ i N R ⃗ O P i F × P ⃗ P i F = ∑ i N m P i ⋅ R ⃗ O P i F × ( ω ⃗ F × R ⃗ O P i F ) = ∑ i N m P i ⋅ [ ( R ⃗ O P i F ⋅ R ⃗ O P i F ) ω ⃗ F − ( ω ⃗ F ⋅ R ⃗ O P i F ) R ⃗ O P i F ] = ∑ i N m P i ⋅ [ I ^ J ^ K ^ ] T [ ( [ x O P i F y O P i F z O P i F ] T [ x O P i F y O P i F z O P i F ] ) [ w x P i F w y P i F w z P i F ] − ( [ w x P i F w y P i F w z P i F ] T [ x O P i F y O P i F z O P i F ] ) [ x O P i F y O P i F z O P i F ] ] = ∑ i N m P i ⋅ [ I ^ J ^ K ^ ] T [ [ ( ( x O P i F ) 2 + ( y O P i F ) 2 + ( z O P i F ) 2 ) w x P i F ( ( x O P i F ) 2 + ( y O P i F ) 2 + ( z O P i F ) 2 ) w y P i F ( ( x O P i F ) 2 + ( y O P i F ) 2 + ( z O P i F ) 2 ) w z P i F ] − [ ( w x P i F x O P i F + w y P i F y O P i F + w z P i F z O P i F ) x O P i F ( w x P i F x O P i F + w y P i F y O P i F + w z P i F z O P i F ) y O P i F ( w x P i F x O P i F + w y P i F y O P i F + w z P i F z O P i F ) z O P i F ] ] = ∑ i N m P i ⋅ [ I ^ J ^ K ^ ] T [ [ ( y O P i F ) 2 + ( z O P i F ) 2 ] w x P i F − ( x O P i F y O P i F ) w y P i F − ( x O P i F z O P i F ) w z P i F − ( y O P i F x O P i F ) w x P i F + [ ( x O P i F ) 2 + ( z O P i F ) 2 ] w y P i F − ( y O P i F z O P i F ) w z P i F − ( z O P i F x O P i F ) w x P i F − ( z O P i F y O P i F ) w y P i F + [ ( x O P i F ) 2 + ( y O P i F ) 2 ] w z P i F ] = ∑ i N m P i ⋅ [ I ^ J ^ K ^ ] T [ ( y O P i F ) 2 + ( z O P i F ) 2 − x O P i F y O P i F − x O P i F z O P i F − y O P i F x O P i F ( x O P i F ) 2 + ( z O P i F ) 2 − y O P i F z O P i F − z O P i F x O P i F − z O P i F y O P i F ( x O P i F ) 2 + ( y O P i F ) 2 ] [ w x P i F w y P i F w z P i F ] \begin{aligned} \vec{H}_{\Sigma _{\mathrm{M}}/\mathrm{O}}^{F}&=\sum_i^N{\vec{R}_{\mathrm{OP}_{\mathrm{i}}}^{F}\times \vec{P}_{\mathrm{P}_{\mathrm{i}}}^{F}}=\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \vec{R}_{\mathrm{OP}_{\mathrm{i}}}^{F}\times \left( \vec{\omega}^F\times \vec{R}_{\mathrm{OP}_{\mathrm{i}}}^{F} \right)}=\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \left( \vec{R}_{\mathrm{OP}_{\mathrm{i}}}^{F}\cdot \vec{R}_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) \vec{\omega}^F-\left( \vec{\omega}^F\cdot \vec{R}_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) \vec{R}_{\mathrm{OP}_{\mathrm{i}}}^{F} \right]}\\ &=\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \begin{array}{c} \hat{I}\\ \hat{J}\\ \hat{K}\\ \end{array} \right] ^{\mathrm{T}}\left[ \left( \left[ \begin{array}{c} x_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ y_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ z_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ \end{array} \right] ^{\mathrm{T}}\left[ \begin{array}{c} x_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ y_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ z_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ \end{array} \right] \right) \left[ \begin{array}{c} w_{\mathrm{x}_{\mathrm{Pi}}}^{F}\\ w_{\mathrm{y}_{\mathrm{Pi}}}^{F}\\ w_{\mathrm{z}_{\mathrm{Pi}}}^{F}\\ \end{array} \right] -\left( \left[ \begin{array}{c} w_{\mathrm{x}_{\mathrm{Pi}}}^{F}\\ w_{\mathrm{y}_{\mathrm{Pi}}}^{F}\\ w_{\mathrm{z}_{\mathrm{Pi}}}^{F}\\ \end{array} \right] ^{\mathrm{T}}\left[ \begin{array}{c} x_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ y_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ z_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ \end{array} \right] \right) \left[ \begin{array}{c} x_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ y_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ z_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ \end{array} \right] \right]}\\ &=\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \begin{array}{c} \hat{I}\\ \hat{J}\\ \hat{K}\\ \end{array} \right] ^{\mathrm{T}}\left[ \left[ \begin{array}{c} \left( \left( x_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( y_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2 \right) w_{\mathrm{x}_{\mathrm{Pi}}}^{F}\\ \left( \left( x_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( y_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2 \right) w_{\mathrm{y}_{\mathrm{Pi}}}^{F}\\ \left( \left( x_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( y_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2 \right) w_{\mathrm{z}_{\mathrm{Pi}}}^{F}\\ \end{array} \right] -\left[ \begin{array}{c} \left( w_{\mathrm{x}_{\mathrm{Pi}}}^{F}x_{\mathrm{OP}_{\mathrm{i}}}^{F}+w_{\mathrm{y}_{\mathrm{Pi}}}^{F}y_{\mathrm{OP}_{\mathrm{i}}}^{F}+w_{\mathrm{z}_{\mathrm{Pi}}}^{F}z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) x_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ \left( w_{\mathrm{x}_{\mathrm{Pi}}}^{F}x_{\mathrm{OP}_{\mathrm{i}}}^{F}+w_{\mathrm{y}_{\mathrm{Pi}}}^{F}y_{\mathrm{OP}_{\mathrm{i}}}^{F}+w_{\mathrm{z}_{\mathrm{Pi}}}^{F}z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) y_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ \left( w_{\mathrm{x}_{\mathrm{Pi}}}^{F}x_{\mathrm{OP}_{\mathrm{i}}}^{F}+w_{\mathrm{y}_{\mathrm{Pi}}}^{F}y_{\mathrm{OP}_{\mathrm{i}}}^{F}+w_{\mathrm{z}_{\mathrm{Pi}}}^{F}z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) z_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ \end{array} \right] \right]}\\ &=\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \begin{array}{c} \hat{I}\\ \hat{J}\\ \hat{K}\\ \end{array} \right] ^{\mathrm{T}}\left[ \begin{array}{c} \left[ \left( y_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2 \right] w_{\mathrm{x}_{\mathrm{Pi}}}^{F}-\left( x_{\mathrm{OP}_{\mathrm{i}}}^{F}y_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) w_{\mathrm{y}_{\mathrm{Pi}}}^{F}-\left( x_{\mathrm{OP}_{\mathrm{i}}}^{F}z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) w_{\mathrm{z}_{\mathrm{Pi}}}^{F}\\ -\left( y_{\mathrm{OP}_{\mathrm{i}}}^{F}x_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) w_{\mathrm{x}_{\mathrm{Pi}}}^{F}+\left[ \left( x_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2 \right] w_{\mathrm{y}_{\mathrm{Pi}}}^{F}-\left( y_{\mathrm{OP}_{\mathrm{i}}}^{F}z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) w_{\mathrm{z}_{\mathrm{Pi}}}^{F}\\ -\left( z_{\mathrm{OP}_{\mathrm{i}}}^{F}x_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) w_{\mathrm{x}_{\mathrm{Pi}}}^{F}-\left( z_{\mathrm{OP}_{\mathrm{i}}}^{F}y_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) w_{\mathrm{y}_{\mathrm{Pi}}}^{F}+\left[ \left( x_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( y_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2 \right] w_{\mathrm{z}_{\mathrm{Pi}}}^{F}\\ \end{array} \right]}\\ &=\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \begin{array}{c} \hat{I}\\ \hat{J}\\ \hat{K}\\ \end{array} \right] ^{\mathrm{T}}}\left[ \begin{matrix} \left( y_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2& -x_{\mathrm{OP}_{\mathrm{i}}}^{F}y_{\mathrm{OP}_{\mathrm{i}}}^{F}& -x_{\mathrm{OP}_{\mathrm{i}}}^{F}z_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ -y_{\mathrm{OP}_{\mathrm{i}}}^{F}x_{\mathrm{OP}_{\mathrm{i}}}^{F}& \left( x_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( z_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2& -y_{\mathrm{OP}_{\mathrm{i}}}^{F}z_{\mathrm{OP}_{\mathrm{i}}}^{F}\\ -z_{\mathrm{OP}_{\mathrm{i}}}^{F}x_{\mathrm{OP}_{\mathrm{i}}}^{F}& -z_{\mathrm{OP}_{\mathrm{i}}}^{F}y_{\mathrm{OP}_{\mathrm{i}}}^{F}& \left( x_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2+\left( y_{\mathrm{OP}_{\mathrm{i}}}^{F} \right) ^2\\ \end{matrix} \right] \left[ \begin{array}{c} w_{\mathrm{x}_{\mathrm{Pi}}}^{F}\\ w_{\mathrm{y}_{\mathrm{Pi}}}^{F}\\ w_{\mathrm{z}_{\mathrm{Pi}}}^{F}\\ \end{array} \right]\\ \end{aligned} HΣM/OF=i∑NROPiF×PPiF=i∑NmPi⋅ROPiF×(ωF×ROPiF)=i∑NmPi⋅[(ROPiF⋅ROPiF)ωF−(ωF⋅ROPiF)ROPiF]=i∑NmPi⋅ I^J^K^ T xOPiFyOPiFzOPiF T xOPiFyOPiFzOPiF wxPiFwyPiFwzPiF − wxPiFwyPiFwzPiF T xOPiFyOPiFzOPiF xOPiFyOPiFzOPiF =i∑NmPi⋅ I^J^K^ T ((xOPiF)2+(yOPiF)2+(zOPiF)2)wxPiF((xOPiF)2+(yOPiF)2+(zOPiF)2)wyPiF((xOPiF)2+(yOPiF)2+(zOPiF)2)wzPiF − (wxPiFxOPiF+wyPiFyOPiF+wzPiFzOPiF)xOPiF(wxPiFxOPiF+wyPiFyOPiF+wzPiFzOPiF)yOPiF(wxPiFxOPiF+wyPiFyOPiF+wzPiFzOPiF)zOPiF =i∑NmPi⋅ I^J^K^ T [(yOPiF)2+(zOPiF)2]wxPiF−(xOPiFyOPiF)wyPiF−(xOPiFzOPiF)wzPiF−(yOPiFxOPiF)wxPiF+[(xOPiF)2+(zOPiF)2]wyPiF−(yOPiFzOPiF)wzPiF−(zOPiFxOPiF)wxPiF−(zOPiFyOPiF)wyPiF+[(xOPiF)2+(yOPiF)2]wzPiF =i∑NmPi⋅ I^J^K^ T (yOPiF)2+(zOPiF)2−yOPiFxOPiF−zOPiFxOPiF−xOPiFyOPiF(xOPiF)2+(zOPiF)2−zOPiFyOPiF−xOPiFzOPiF−yOPiFzOPiF(xOPiF)2+(yOPiF)2 wxPiFwyPiFwzPiF
对 H ⃗ Σ M / O F \vec{H}_{\Sigma _{\mathrm{M}}/\mathrm{O}}^{F} HΣM/OF进一步处理可得: H ⃗ Σ M / O F = ∑ i N m P i ⋅ R ⃗ O P i F × ( ω ⃗ F × R ⃗ O P i F ) = ∑ i N m P i ⋅ R ⃗ O P i F × ( − R ⃗ O P i F × ω ⃗ F ) = ∑ i N m P i ⋅ R ⃗ ~ O P i F ( − R ⃗ ~ O P i F ) ω ⃗ F \vec{H}_{\Sigma _{\mathrm{M}}/\mathrm{O}}^{F}=\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \vec{R}_{\mathrm{OP}_{\mathrm{i}}}^{F}\times \left( \vec{\omega}^F\times \vec{R}_{\mathrm{OP}_{\mathrm{i}}}^{F} \right)}=\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \vec{R}_{\mathrm{OP}_{\mathrm{i}}}^{F}\times \left( -\vec{R}_{\mathrm{OP}_{\mathrm{i}}}^{F}\times \vec{\omega}^F \right)}=\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \tilde{\vec{R}}_{\mathrm{OP}_{\mathrm{i}}}^{F}\left( -\tilde{\vec{R}}_{\mathrm{OP}_{\mathrm{i}}}^{F} \right)}\vec{\omega}^F HΣM/OF=∑iNmPi⋅ROPiF×(ωF×ROPiF)=∑iNmPi⋅ROPiF×(−ROPiF×ωF)=∑iNmPi⋅R~OPiF(−R~OPiF)ωF。进而得出: ⇒ [ I ] = ∑ i N m P i ⋅ R ⃗ ~ O P i F ( − R ⃗ ~ O P i F ) \Rightarrow \left[ I \right] =\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \tilde{\vec{R}}_{\mathrm{OP}_{\mathrm{i}}}^{F}\left( -\tilde{\vec{R}}_{\mathrm{OP}_{\mathrm{i}}}^{F} \right)} ⇒[I]=∑iNmPi⋅R~OPiF(−R~OPiF)
2.2.4 牛顿-欧拉方程 Netwon-Euler equation
刚体动力学中常用:
{ F ⃗ Σ M F = m t o t a l ⋅ a ⃗ G F M ⃗ Σ M / G F = [ I ] Σ M / G F α ⃗ M F + ω ⃗ M F × ( [ I ] Σ M / G F ⋅ ω ⃗ M F ) \begin{cases} \vec{F}_{\Sigma _{\mathrm{M}}}^{F}=m_{\mathrm{total}}\cdot \vec{a}_{\mathrm{G}}^{F}\\ \vec{M}_{\Sigma _{\mathrm{M}}/\mathrm{G}}^{F}=\left[ I \right] _{\Sigma _{\mathrm{M}}/\mathrm{G}}^{F}\vec{\alpha}_{\mathrm{M}}^{F}+\vec{\omega}_{\mathrm{M}}^{F}\times \left( \left[ I \right] _{\Sigma _{\mathrm{M}}/\mathrm{G}}^{F}\cdot \vec{\omega}_{\mathrm{M}}^{F} \right)\\ \end{cases} {FΣMF=mtotal⋅aGFMΣM/GF=[I]ΣM/GFαMF+ωMF×([I]ΣM/GF⋅ωMF)
2.3 惯性矩阵的转换 Inertia-Matrix Transformation
对于空间中的运动刚体而言,刚体的惯性矩阵一般会根据运动坐标系 { M } \left\{ M \right\} \,\, {M}的基矢量为基底进行计算,而不会直接考虑运动刚体在固定坐标系 { F } \left\{ F \right\} \,\, {F}下的惯性矩阵。此时运动坐标系 { M } \left\{ M \right\} \,\, {M}下计算得出的惯性矩阵记为: [ I ] M \left[ I \right] ^M [I]M。若运动坐标系 { M } \left\{ M \right\} \,\, {M}与固定坐标系 { F } \left\{ F \right\} \,\, {F}的基矢量满足: [ i ⃗ M j ⃗ M k ⃗ M ] = [ Q M F ] T [ I ^ J ^ K ^ ] \left[ \begin{array}{c} \vec{i}^M\\ \vec{j}^M\\ \vec{k}^M\\ \end{array} \right] =\left[ Q_{\mathrm{M}}^{F} \right] ^{\mathrm{T}}\left[ \begin{array}{c} \hat{I}\\ \hat{J}\\ \hat{K}\\ \end{array} \right] iMjMkM =[QMF]T I^J^K^ ,其中 [ Q M F ] T \left[ Q_{\mathrm{M}}^{F} \right] ^{\mathrm{T}} [QMF]T为转换矩阵Transition Matrix,为正交矩阵Orthogonal Matrix(满足 [ Q M F ] T = [ Q M F ] − 1 = [ Q F M ] \left[ Q_{\mathrm{M}}^{F} \right] ^T=\left[ Q_{\mathrm{M}}^{F} \right] ^{-1}=\left[ Q_{\mathrm{F}}^{M} \right] [QMF]T=[QMF]−1=[QFM]), [ Q M F ] \left[ Q_{\mathrm{M}}^{F} \right] [QMF]又称旋转矩阵Rotation~Matrix
(一个向量乘以一个正交阵,相当于对这个向量进行旋转)。也揭示了该矩阵的两个作用:基底转换(转换矩阵 [ Q M F ] T \left[ Q_{\mathrm{M}}^{F} \right] ^{\mathrm{T}} [QMF]T)与向量旋转(旋转矩阵 [ Q M F ] \left[ Q_{\mathrm{M}}^{F} \right] [QMF]),则考虑最开始的图有:

R ⃗ P i F = R ⃗ M F + [ Q M F ] R ⃗ P i M \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{F}=\vec{R}_{\mathrm{M}}^{F}+\left[ Q_{\mathrm{M}}^{F} \right] \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M} RPiF=RMF+[QMF]RPiM
进而分析惯性矩阵,若 O O O 点与固定坐标系原点 F F F 重合,则有:
[ I ] Σ M F = ∑ i N m P i ⋅ [ ( R ⃗ P i F ) T R ⃗ P i F ⋅ E − R ⃗ P i F ( R ⃗ P i F ) T ] = ∑ i N m P i ⋅ [ ( R ⃗ M F + [ Q M F ] R ⃗ P i M ) T ( R ⃗ M F + [ Q M F ] R ⃗ P i M ) ⋅ E − ( R ⃗ M F + [ Q M F ] R ⃗ P i M ) ( R ⃗ M F + [ Q M F ] R ⃗ P i M ) T ] = { m t o t a l ⋅ [ ( R ⃗ M F ) T R ⃗ M F ⋅ E − R ⃗ M F ( R ⃗ M F ) T ] ⏟ [ I 1 ] Σ M F + [ Q M F ] ( ∑ i N m P i ⋅ [ ( R ⃗ P i M ) T R ⃗ P i M ⋅ E − R ⃗ P i M ( R ⃗ P i M ) T ] ) [ Q M F ] T + ⏟ [ I 2 ] Σ M F m t o t a l ⋅ [ ( R ⃗ M F ) T ( [ Q M F ] R ⃗ C o M M ) ⋅ E − R ⃗ M F ( [ Q M F ] R ⃗ C o M M ) T ] ⏟ [ I 3 ] Σ M F + m t o t a l ⋅ [ ( [ Q M F ] R ⃗ C o M M ) T R ⃗ M F ⋅ E − ( [ Q M F ] R ⃗ C o M M ) ( R ⃗ M F ) T ] ⏟ [ I 4 ] Σ M F = [ I 1 ] Σ M F + [ I 2 ] Σ M F + [ I 3 ] Σ M F + [ I 4 ] Σ M F \begin{split} \left[ I \right] _{\Sigma _{\mathrm{M}}}^{F}&=\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \left( \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{F} \right) ^T\vec{R}_{\mathrm{P}_{\mathrm{i}}}^{F}\cdot E-\vec{R}_{\mathrm{P}_{\mathrm{i}}}^{F}\left( \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{F} \right) ^T \right]} \\ &=\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \left( \vec{R}_{\mathrm{M}}^{F}+\left[ Q_{\mathrm{M}}^{F} \right] \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^{\mathrm{T}}\left( \vec{R}_{\mathrm{M}}^{F}+\left[ Q_{\mathrm{M}}^{F} \right] \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M} \right) \cdot E-\left( \vec{R}_{\mathrm{M}}^{F}+\left[ Q_{\mathrm{M}}^{F} \right] \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M} \right) \left( \vec{R}_{\mathrm{M}}^{F}+\left[ Q_{\mathrm{M}}^{F} \right] \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^{\mathrm{T}} \right]} \\ &=\left\{ \begin{array}{c} \begin{array}{c} \underbrace{m_{\mathrm{total}}\cdot \left[ \left( \vec{R}_{\mathrm{M}}^{F} \right) ^{\mathrm{T}}\vec{R}_{\mathrm{M}}^{F}\cdot E-\vec{R}_{\mathrm{M}}^{F}\left( \vec{R}_{\mathrm{M}}^{F} \right) ^{\mathrm{T}} \right] }\\ \left[ I_1 \right] _{\Sigma _{\mathrm{M}}}^{F}\\ \end{array}+\\ \begin{array}{c} \underbrace{\left[ Q_{\mathrm{M}}^{F} \right] \left( \sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \left( \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^{\mathrm{T}}\vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M}\cdot E-\vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M}\left( \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^{\mathrm{T}} \right]} \right) \left[ Q_{\mathrm{M}}^{F} \right] ^{\mathrm{T}}+}\\ \left[ I_2 \right] _{\Sigma _{\mathrm{M}}}^{F}\\ \end{array}\\ \begin{array}{c} \underbrace{m_{\mathrm{total}}\cdot \left[ \left( \vec{R}_{\mathrm{M}}^{F} \right) ^{\mathrm{T}}\left( \left[ Q_{\mathrm{M}}^{F} \right] \vec{R}_{\mathrm{CoM}}^{M} \right) \cdot E-\vec{R}_{\mathrm{M}}^{F}\left( \left[ Q_{\mathrm{M}}^{F} \right] \vec{R}_{\mathrm{CoM}}^{M} \right) ^{\mathrm{T}} \right] }\\ \left[ I_3 \right] _{\Sigma _{\mathrm{M}}}^{F}\\ \end{array}+\\ \begin{array}{c} \underbrace{m_{\mathrm{total}}\cdot \left[ \left( \left[ Q_{\mathrm{M}}^{F} \right] \vec{R}_{\mathrm{CoM}}^{M} \right) ^T\vec{R}_{\mathrm{M}}^{F}\cdot E-\left( \left[ Q_{\mathrm{M}}^{F} \right] \vec{R}_{\mathrm{CoM}}^{M} \right) \left( \vec{R}_{\mathrm{M}}^{F} \right) ^{\mathrm{T}} \right] }\\ \left[ I_4 \right] _{\Sigma _{\mathrm{M}}}^{F}\\ \end{array}\\ \end{array} \right. \\ &=\left[ I_1 \right] _{\Sigma _{\mathrm{M}}}^{F}+\left[ I_2 \right] _{\Sigma _{\mathrm{M}}}^{F}+\left[ I_3 \right] _{\Sigma _{\mathrm{M}}}^{F}+\left[ I_4 \right] _{\Sigma _{\mathrm{M}}}^{F} \end{split} [I]ΣMF=i∑NmPi⋅[(RPiF)TRPiF⋅E−RPiF(RPiF)T]=i∑NmPi⋅[(RMF+[QMF]RPiM)T(RMF+[QMF]RPiM)⋅E−(RMF+[QMF]RPiM)(RMF+[QMF]RPiM)T]=⎩ ⎨ ⎧ mtotal⋅[(RMF)TRMF⋅E−RMF(RMF)T][I1]ΣMF+ [QMF](i∑NmPi⋅[(RPiM)TRPiM⋅E−RPiM(RPiM)T])[QMF]T+[I2]ΣMF mtotal⋅[(RMF)T([QMF]RCoMM)⋅E−RMF([QMF]RCoMM)T][I3]ΣMF+ mtotal⋅[([QMF]RCoMM)TRMF⋅E−([QMF]RCoMM)(RMF)T][I4]ΣMF=[I1]ΣMF+[I2]ΣMF+[I3]ΣMF+[I4]ΣMF
其中, [ I 2 ] Σ M F = [ Q M F ] ( ∑ i N m P i ⋅ [ ( R ⃗ P i M ) T R ⃗ P i M ⋅ E − R ⃗ P i M ( R ⃗ P i M ) T ] ) [ Q M F ] T = [ Q M F ] [ I ] Σ M M [ Q M F ] T \left[ I_2 \right] _{\Sigma _{\mathrm{M}}}^{F}=\left[ Q_{\mathrm{M}}^{F} \right] \left( \sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \left( \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^{\mathrm{T}}\vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M}\cdot E-\vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M}\left( \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^{\mathrm{T}} \right]} \right) \left[ Q_{\mathrm{M}}^{F} \right] ^{\mathrm{T}}=\left[ Q_{\mathrm{M}}^{F} \right] \left[ I \right] _{\Sigma _{\mathrm{M}}}^{M}\left[ Q_{\mathrm{M}}^{F} \right] ^{\mathrm{T}} [I2]ΣMF=[QMF](∑iNmPi⋅[(RPiM)TRPiM⋅E−RPiM(RPiM)T])[QMF]T=[QMF][I]ΣMM[QMF]T,对上式进行讨论:
- 纯回转: 当 R ⃗ M F = 0 \vec{R}_{\mathrm{M}}^{F}=0 RMF=0时,化简为:
[ I ] Σ M F ∣ R ⃗ M F = 0 = [ I 2 ] Σ M F = [ Q M F ] ( ∑ i N m P i ⋅ [ ( R ⃗ P i M ) T R ⃗ P i M ⋅ E − R ⃗ P i M ( R ⃗ P i M ) T ] ) [ Q M F ] T = [ Q M F ] [ I ] Σ M M [ Q M F ] T \left. \left[ I \right] _{\Sigma _{\mathrm{M}}}^{F} \right|_{\vec{\mathrm{R}}_{\mathrm{M}}^{F}=0}=\left[ I_2 \right] _{\Sigma _{\mathrm{M}}}^{F}=\left[ Q_{\mathrm{M}}^{F} \right] \left( \sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \left( \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^{\mathrm{T}}\vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M}\cdot E-\vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M}\left( \vec{R}_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^{\mathrm{T}} \right]} \right) \left[ Q_{\mathrm{M}}^{F} \right] ^{\mathrm{T}}=\left[ Q_{\mathrm{M}}^{F} \right] \left[ I \right] _{\Sigma _{\mathrm{M}}}^{M}\left[ Q_{\mathrm{M}}^{F} \right] ^{\mathrm{T}} [I]ΣMF RMF=0=[I2]ΣMF=[QMF](i∑NmPi⋅[(RPiM)TRPiM⋅E−RPiM(RPiM)T])[QMF]T=[QMF][I]ΣMM[QMF]T- 纯移动: 当 R ⃗ M F ≠ 0 \vec{R}_{\mathrm{M}}^{F}\ne 0 RMF=0且 [ Q M F ] = E \left[ Q_{\mathrm{M}}^{F} \right] =E [QMF]=E时,化简为:
[ I ] Σ M F ∣ R ⃗ M F ≠ 0 , [ Q M F ] = E = [ I 1 ] Σ M F + [ I ] Σ M M \left. \left[ I \right] _{\Sigma _{\mathrm{M}}}^{F} \right|_{\vec{\mathrm{R}}_{\mathrm{M}}^{F}\ne 0,\left[ Q_{\mathrm{M}}^{F} \right] =\mathrm{E}}=\left[ I_1 \right] _{\Sigma _{\mathrm{M}}}^{F}+\left[ I \right] _{\Sigma _{\mathrm{M}}}^{M} [I]ΣMF RMF=0,[QMF]=E=[I1]ΣMF+[I]ΣMM
上式也称为惯性矩阵的平行轴定理Parallel Axis Theorem。- 运动坐标系原点与质心点重合: 当 R ⃗ C o M F = 0 \vec{R}_{\mathrm{CoM}}^{F}=0 RCoMF=0时,化简为:
[ I ] F ∣ R ⃗ C o M F = 0 = [ I 1 ] + [ I 2 ] \left. \left[ I \right] ^F \right|_{\vec{R}_{\mathrm{CoM}}^{F}=0}=\left[ I_1 \right] +\left[ I_2 \right] [I]F RCoMF=0=[I1]+[I2]
2.4 惯性矩阵的主轴定理} Principal Axis Theorem
进一步观察惯性矩阵:
[ I ] M = [ ∑ i N m P i ⋅ [ ( y P i M ) 2 + ( z P i M ) 2 ] − ∑ i N m P i ⋅ x P i M y P i M − ∑ i N m P i ⋅ ( x P i M z P i M ) − ∑ i N m P i ⋅ ( y P i M x P i M ) ∑ i N m P i ⋅ [ ( x P i M ) 2 + ( z P i M ) 2 ] − ∑ i N m P i ⋅ ( y P i M z P i M ) − ∑ i N m P i ⋅ ( z P i M x P i M ) − ∑ i N m P i ⋅ ( z P i M y P i M ) ∑ i N m P i ⋅ [ ( x P i M ) 2 + ( y P i M ) 2 ] ] \left[ I \right] ^M=\left[ \begin{matrix} \sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \left( y_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^2+\left( z_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^2 \right]}& -\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot x_{\mathrm{P}_{\mathrm{i}}}^{M}y_{\mathrm{P}_{\mathrm{i}}}^{M}}& -\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left( x_{\mathrm{P}_{\mathrm{i}}}^{M}z_{\mathrm{P}_{\mathrm{i}}}^{M} \right)}\\ -\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left( y_{\mathrm{P}_{\mathrm{i}}}^{M}x_{\mathrm{P}_{\mathrm{i}}}^{M} \right)}& \sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \left( x_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^2+\left( z_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^2 \right]}& -\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left( y_{\mathrm{P}_{\mathrm{i}}}^{M}z_{\mathrm{P}_{\mathrm{i}}}^{M} \right)}\\ -\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left( z_{\mathrm{P}_{\mathrm{i}}}^{M}x_{\mathrm{P}_{\mathrm{i}}}^{M} \right)}& -\sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left( z_{\mathrm{P}_{\mathrm{i}}}^{M}y_{\mathrm{P}_{\mathrm{i}}}^{M} \right)}& \sum_i^N{m_{\mathrm{P}_{\mathrm{i}}}\cdot \left[ \left( x_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^2+\left( y_{\mathrm{P}_{\mathrm{i}}}^{M} \right) ^2 \right]}\\ \end{matrix} \right] [I]M= ∑iNmPi⋅[(yPiM)2+(zPiM)2]−∑iNmPi⋅(yPiMxPiM)−∑iNmPi⋅(zPiMxPiM)−∑iNmPi⋅xPiMyPiM∑iNmPi⋅[(xPiM)2+(zPiM)2]−∑iNmPi⋅(zPiMyPiM)−∑iNmPi⋅(xPiMzPiM)−∑iNmPi⋅(yPiMzPiM)∑iNmPi⋅[(xPiM)2+(yPiM)2] ,为对称矩阵Symmetric Matrix(此时默认 M M M 点与 F F F 点重合),则一定能够对角化。
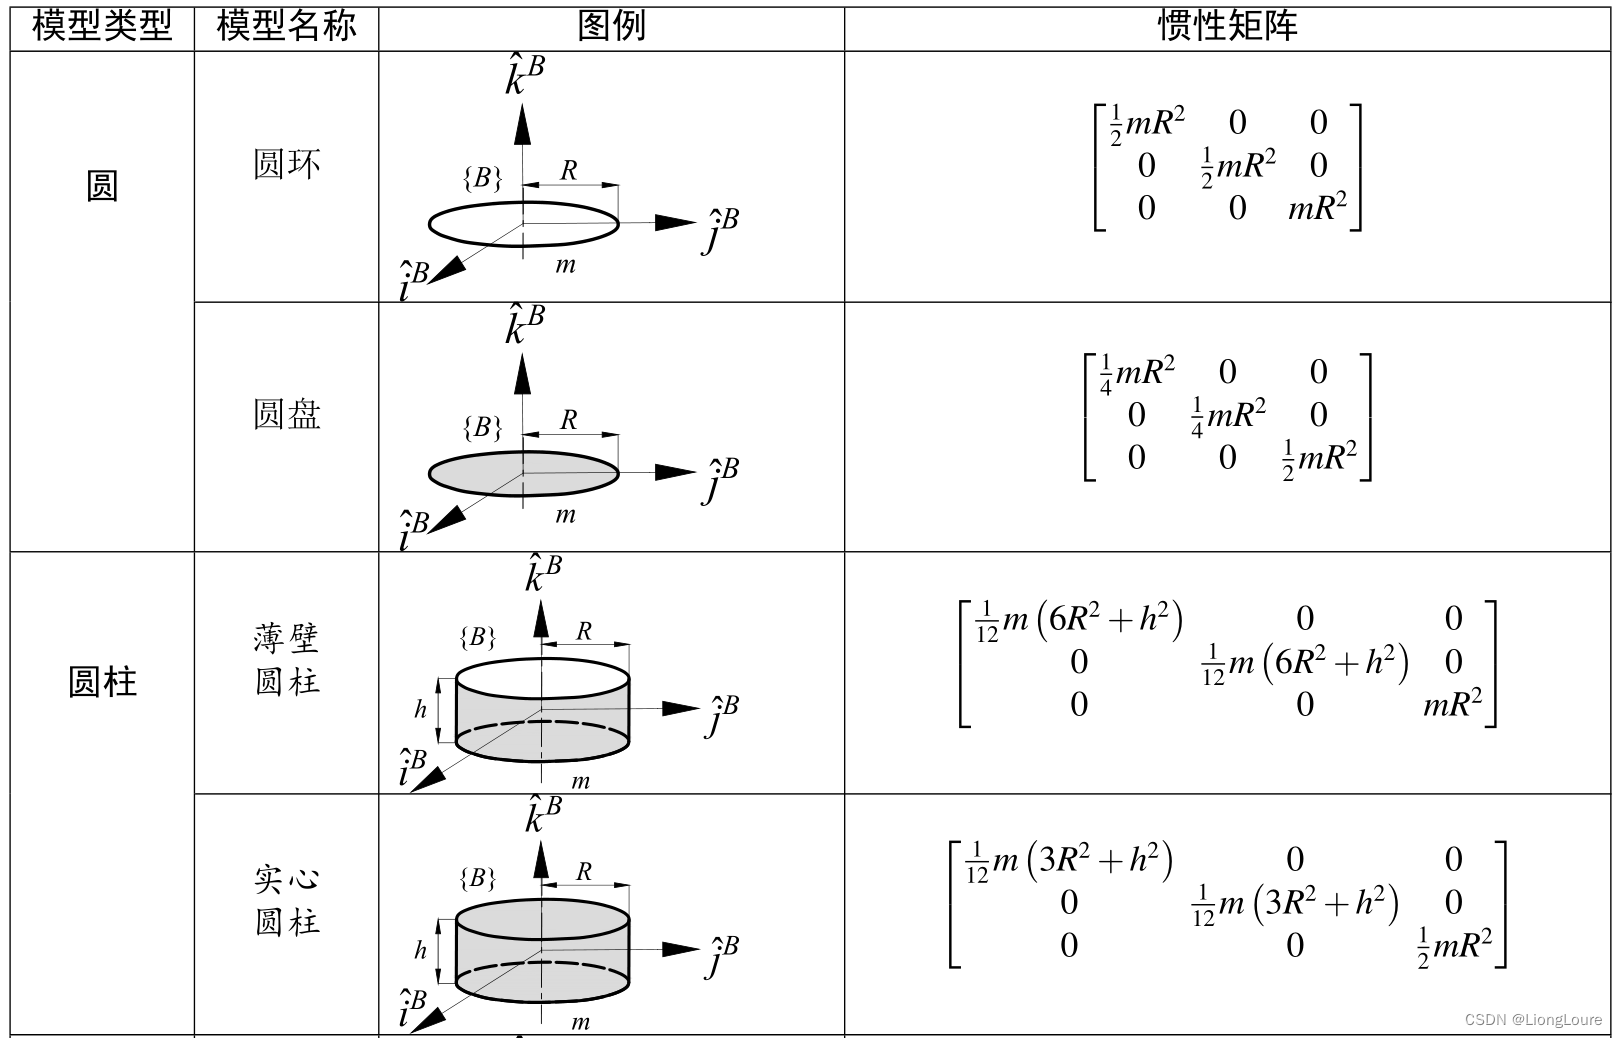
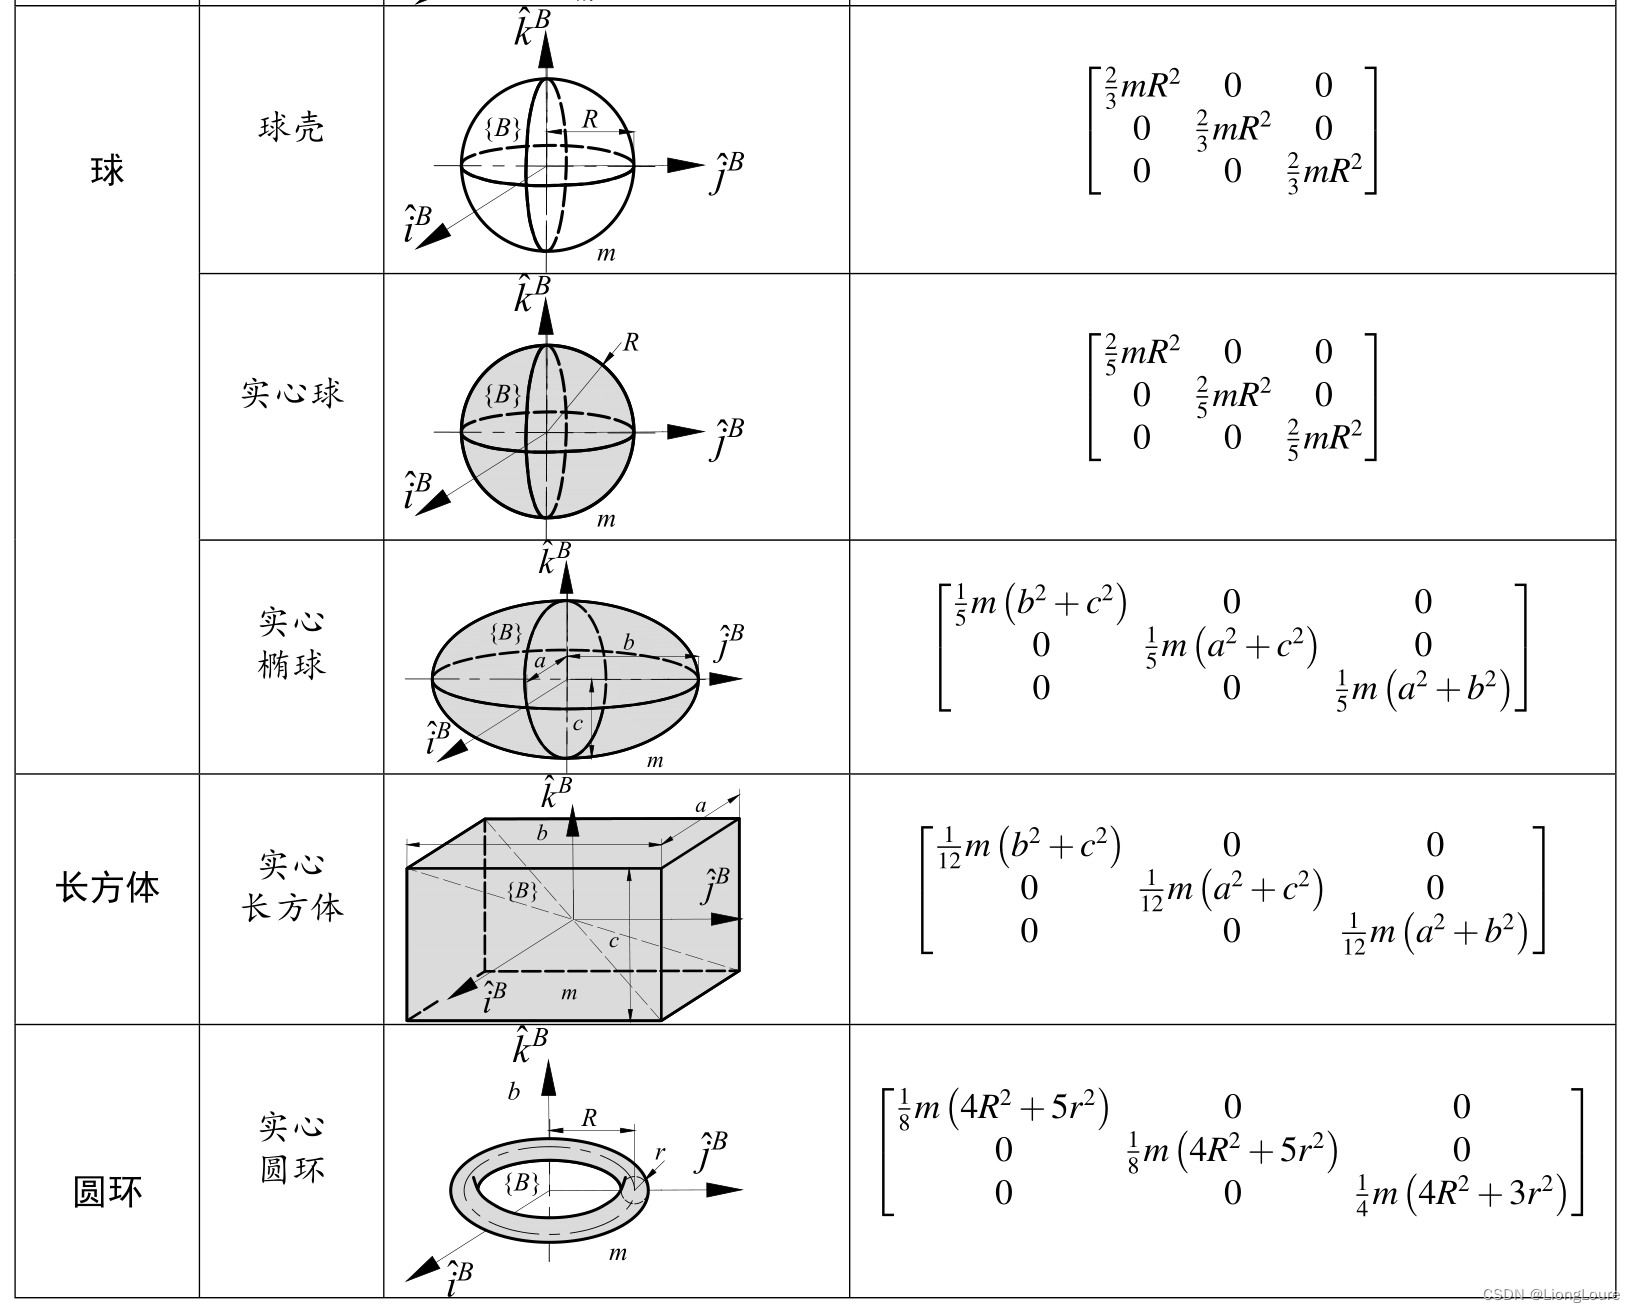
等价于找到另一原点与 M M M 重合的坐标系 B B B ,使得: [ I ] B = [ I x x B 0 0 0 I y y B 0 0 0 I z z B ] \left[ I \right] ^B=\left[ \begin{matrix} I_{\mathrm{xx}}^{B}& 0& 0\\ 0& I_{\mathrm{yy}}^{B}& 0\\ 0& 0& I_{\mathrm{zz}}^{B}\\ \end{matrix} \right] [I]B= IxxB000IyyB000IzzB ,根据矩阵对角化Matrix Diagonalizing的原理,结合纯回转推导可得:
[ I ] M = [ Q B M ] [ I ] B [ Q B M ] T \left[ I \right] ^M=\left[ Q_{\mathrm{B}}^{M} \right] \left[ I \right] ^B\left[ Q_{\mathrm{B}}^{M} \right] ^{\mathrm{T}} [I]M=[QBM][I]B[QBM]T
其中:
- [ Q B M ] \left[ Q_{\mathrm{B}}^{M} \right] [QBM] 满足 [ i ⃗ B j ⃗ B k ⃗ B ] = [ Q B M ] T [ i ⃗ M j ⃗ M k ⃗ M ] \left[ \begin{array}{c} \vec{i}^B\\ \vec{j}^B\\ \vec{k}^B\\ \end{array} \right] =\left[ Q_{\mathrm{B}}^{M} \right] ^{\mathrm{T}}\left[ \begin{array}{c} \vec{i}^M\\ \vec{j}^M\\ \vec{k}^M\\ \end{array} \right] iBjBkB =[QBM]T iMjMkM ;
- ( I x x B , I y y B , I z z B ) \left( I_{\mathrm{xx}}^{B},I_{\mathrm{yy}}^{B},I_{\mathrm{zz}}^{B} \right) (IxxB,IyyB,IzzB) 为矩阵 [ I ] M \left[ I \right] ^M [I]M的
特征值Eigenvalue;- [ Q B M ] \left[ Q_{\mathrm{B}}^{M} \right] [QBM] 为对应于特征值矩阵 [ I ] B \left[ I \right] ^B [I]B的
特征基Standard Eigenvalue Basis(列向量);