慕尼黑工业大学最新提出!单目实时密集建图的混合隐式场方法

作者:小柠檬 | 来源:3DCV
在公众号「3DCV」后台,回复「原论文」可获取论文pdf
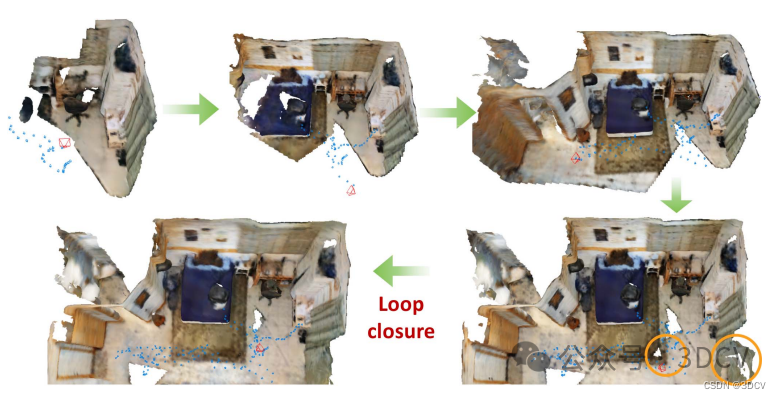
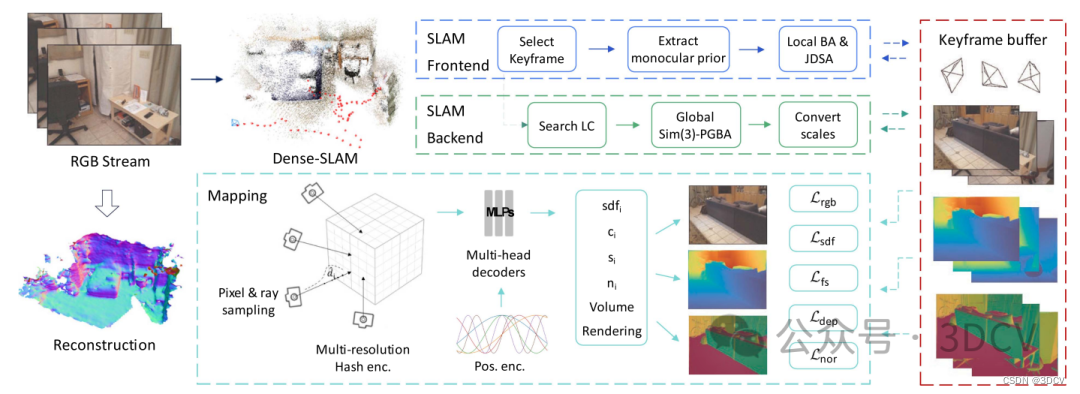
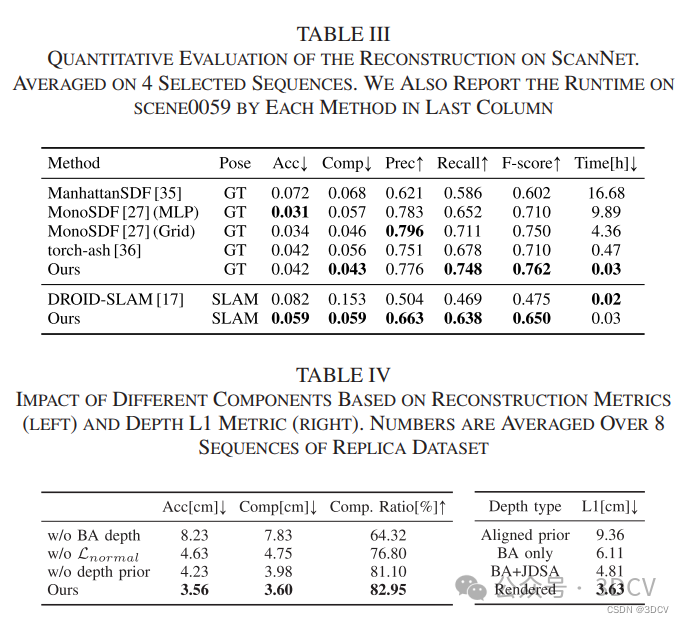
我们提出了一种新颖的方法,它将基于深度学习的密集SLAM与神经隐式场相结合,实时生成密集地图,而无需像以前的方法那样依赖RGB-D或姿势输入。我们的方法充分利用了深度学习的表征能力和神经隐式场的适应性,为实时单目密集SLAM提供了鲁棒、高效和准确的解决方案。
原文链接:慕尼黑工业大学最新提出!单目实时密集建图的混合隐式场方法
作者:小柠檬 | 来源:3DCV
在公众号「3DCV」后台,回复「原论文」可获取论文pdf
我们提出了一种新颖的方法,它将基于深度学习的密集SLAM与神经隐式场相结合,实时生成密集地图,而无需像以前的方法那样依赖RGB-D或姿势输入。我们的方法充分利用了深度学习的表征能力和神经隐式场的适应性,为实时单目密集SLAM提供了鲁棒、高效和准确的解决方案。
原文链接:慕尼黑工业大学最新提出!单目实时密集建图的混合隐式场方法